O problema
Todos os projetos de domótica começam da mesma forma: há algo em casa que se recusa a falar com o Home Assistant, e alguém na CookieBytes decide que isso é inaceitável.
Desta vez foi a MOVA MeowgicPod LR10 Prime — a caixa de areia autolimpante que o Rocky e a Peggy reclamaram como o seu trono pessoal no escritório. É um equipamento genuinamente engenhoso. Só não tem integração oficial com o Home Assistant e só comunica com o mundo através da cloud da MOVA e da app MOVAhome. Sem API local, sem MQTT, sem documentação pública, nada para onde apontar o Home Assistant.
Por isso o Billy — Diretor de Disrupção, com três pivots e dois rebrands no currículo — foi lá e construiu uma na mesma: homeassistant-mova-litter-box, uma integração personalizada para a MeowgicPod (mova.litterbox.q2504w). Este artigo é o devlog: como funciona realmente o protocolo na cloud, como adivinhámos os IDs das ações não documentadas e o que foi lançado ao longo de quatro versões em apenas dois dias. Vai haver mais artigos à medida que o roadmap abaixo for sendo cumprido — este ainda está longe de estar terminado.
Como é que fala realmente com a caixa
A MOVA é uma submarca da Dreame, e a MeowgicPod usa a cloud IoT da Dreame em vez de algo local — a app e a caixa nunca falam diretamente na rede local. Todos os pedidos vão para https://eu.iot.mova-tech.com:13267, exatamente o mesmo host e a mesma API que a app MOVAhome para iPhone usa; o nosso cliente limita-se a fazer-se passar por essa app (a mesma string de user-agent, o mesmo token de basic auth) em vez de falar diretamente com a caixa.
O login é um password grant ao estilo OAuth: a password é convertida num hash MD5 com um salt fixo, enviada por POST para /dreame-auth/oauth/token, e a cloud devolve um access token e um refresh token, para não termos de voltar a autenticar em cada sondagem.
Ler e escrever estado segue a convenção MIoT que os dispositivos do ecossistema Xiaomi usam — cada capacidade é endereçada como siid.piid (ID de serviço, ID de propriedade) em vez de campos com nome. O estado é 2.1, a build do firmware é 1.4, o modo de limpeza vive no serviço 3, e por aí fora. Três formatos de pedido cobrem tudo, todos enviados através de um único endpoint, /device/sendCommand:
| Intenção | method | formato |
|---|---|---|
| Ler um valor | get_properties |
[{did, siid, piid}, ...] |
| Escrever um valor | set_properties |
[{did, siid, piid, value}, ...] |
| Iniciar um ciclo | action |
{did, siid, aiid, in: [...]} |
É esta a superfície toda: a sondagem é uma varredura get_properties a cada 60 segundos, mudar um interruptor no Home Assistant é uma chamada set_properties, e carregar em «Iniciar limpeza» é uma chamada action com um ID de serviço e um ID de ação (aiid). Simples, quando se conhece o formato — e só o conhecíamos graças a EvotecIT/homeassistant-dreamelawnmower, uma integração de Home Assistant para um corta-relvas Dreame na mesma cloud. Foi o código cliente dessa integração que nos disse que o protocolo existia e, mais ou menos, como falá-lo. O que não nos podia dizer era que números significavam o quê numa caixa de areia — essa parte era connosco.
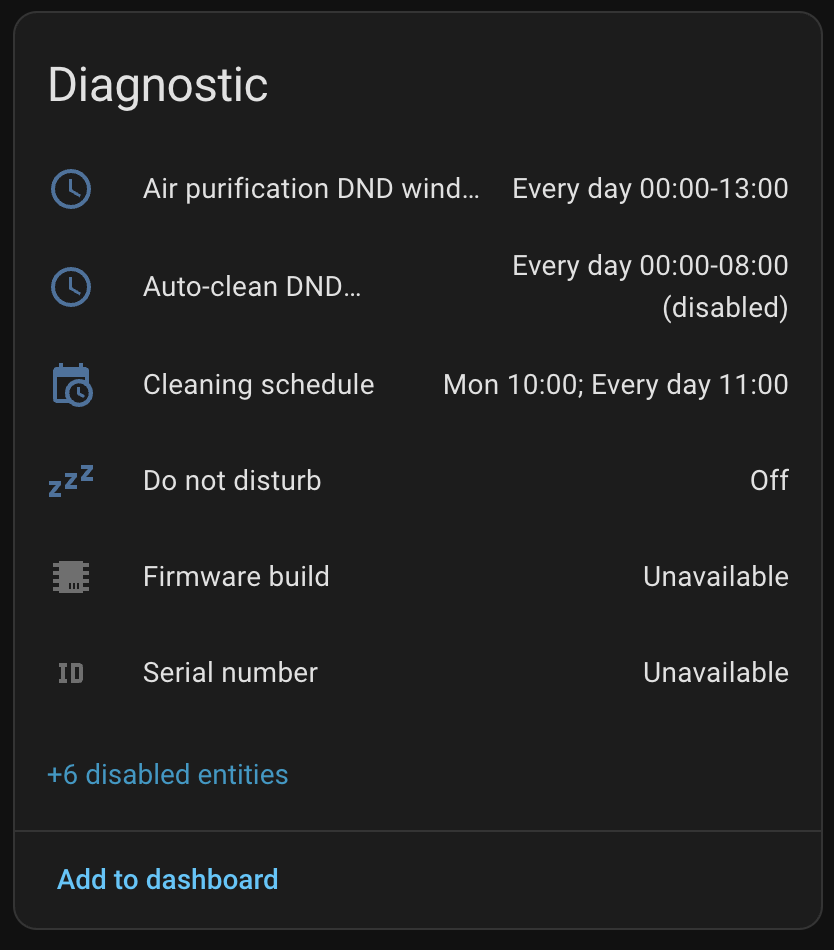
Todas as propriedades que a cloud reporta têm lugar no Home Assistant, mapeadas ou não — as que ainda não descodificámos continuam a aparecer como sensores de diagnóstico em bruto, em vez de desaparecerem em silêncio:
A parte sem documentação: encontrar os IDs das ações
Ler o estado foi a metade fácil. A caixa responde de bom grado a get_properties para tudo nos serviços 1–3, por isso o enum de estado, os sensores e as definições saíram bastante depressa de uma varredura de propriedades. Mas iniciar um ciclo — Iniciar limpeza, Esvaziar resíduos, Nivelar areia — precisa de uma chamada action, e as ações são invisíveis a uma varredura de propriedades. Não havia lista em lado nenhum. A MOVA não publica uma, e a API na cloud não está acessível a partir do CI para simplesmente ir experimentando de forma automática.
Por isso tratámos o assunto como um problema de investigação antes de tocar em hardware real — está no repositório, na íntegra, em ACTIONS_RESEARCH.md. A versão curta:
O cliente de referência do corta-relvas tinha um mapa de ações explícito — START_MOWING = siid 5, aiid 1, STOP = siid 5, aiid 2, DOCK = siid 5, aiid 3, e por aí fora, todos agrupados em números baixos num serviço dedicado. Isso deu-nos uma hipótese estrutural em vez de um palpite com sorte: os ciclos são iniciados chamando uma ação, nunca escrevendo na propriedade de estado (que é só de leitura), e os IDs de ações para comportamentos relacionados tendem a agrupar-se no serviço a que pertencem. Seguiram-se duas teorias concorrentes — ações no mesmo serviço do estado (2), ou separadas num serviço próprio, como no corta-relvas (4 ou 5) — e ordenámos os pares siid/aiid candidatos para cada ciclo por grau de confiança antes de testar o que quer que fosse.
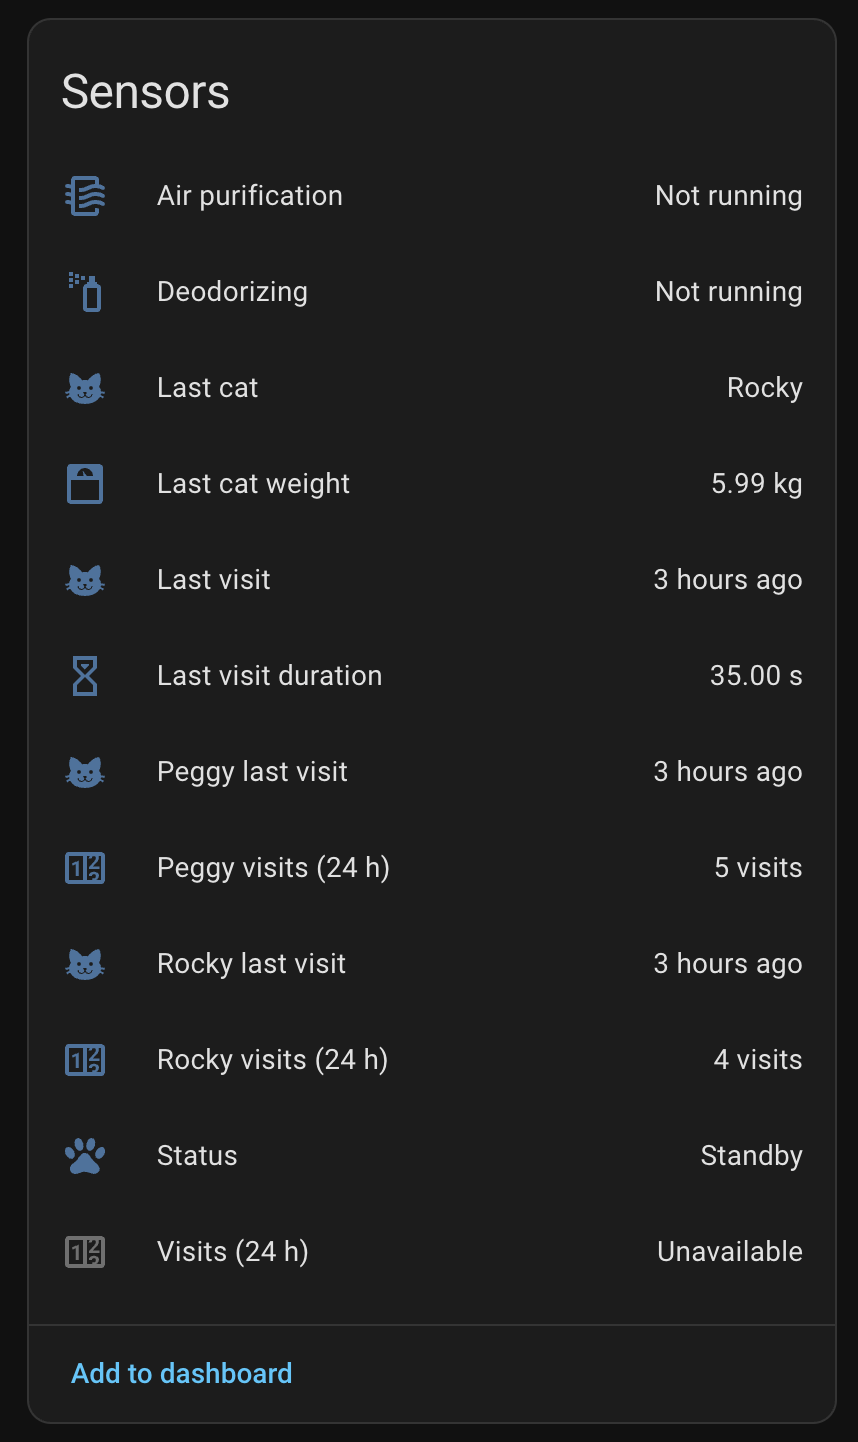
tools/mova_probe.py --action siid aiid dispara a chamada e mostra a transição de estado resultante — se o 2.1 se mover como a hipótese previa, o palpite estava certo.A realidade ficou a meio caminho: não era a hipótese favorita. As ações de limpar/esvaziar/nivelar/pausar/retomar/parar vivem afinal no serviço 3 — o serviço das definições, nem o do estado, nem um serviço dedicado a ações. Bom lembrete de que um palpite bem fundamentado continua a ser um palpite; ou se confirma em hardware real, ou não se lança. As seis ações estão agora confirmadas e verificadas pela transição de estado que efetivamente produzem, e é por isso que os botões funcionam de forma fiável em todos os tipos de ciclo, e não «provavelmente».
Da v0.1.0 à v0.4.0, em dois dias
Assim que o transporte e o mapa de propriedades existiam, o resto andou depressa. O detalhe completo está no CHANGELOG; em traços gerais:
v0.1.0 — primeira versão. Cliente da cloud com login e renovação de token, config flow (inicie sessão com a sua conta MOVAhome e escolha o dispositivo), o enum de estado completo, sensores binários, switches, selects e sensores de diagnóstico para todas as propriedades que a cloud reporta — 27 entidades a partir de um só dispositivo. Ainda sem botões de ação; esses precisavam da investigação acima.
v0.2.0 — controlo total do dispositivo. Iniciar limpeza, Esvaziar resíduos, Nivelar areia, Pausar, Retomar e Parar, todos confirmados em hardware real no serviço 3. E ainda três serviços de controlo genéricos (send_action, set_property, refresh) para mexer em qualquer coisa diretamente a partir do Home Assistant — muito úteis precisamente para este tipo de engenharia inversa.
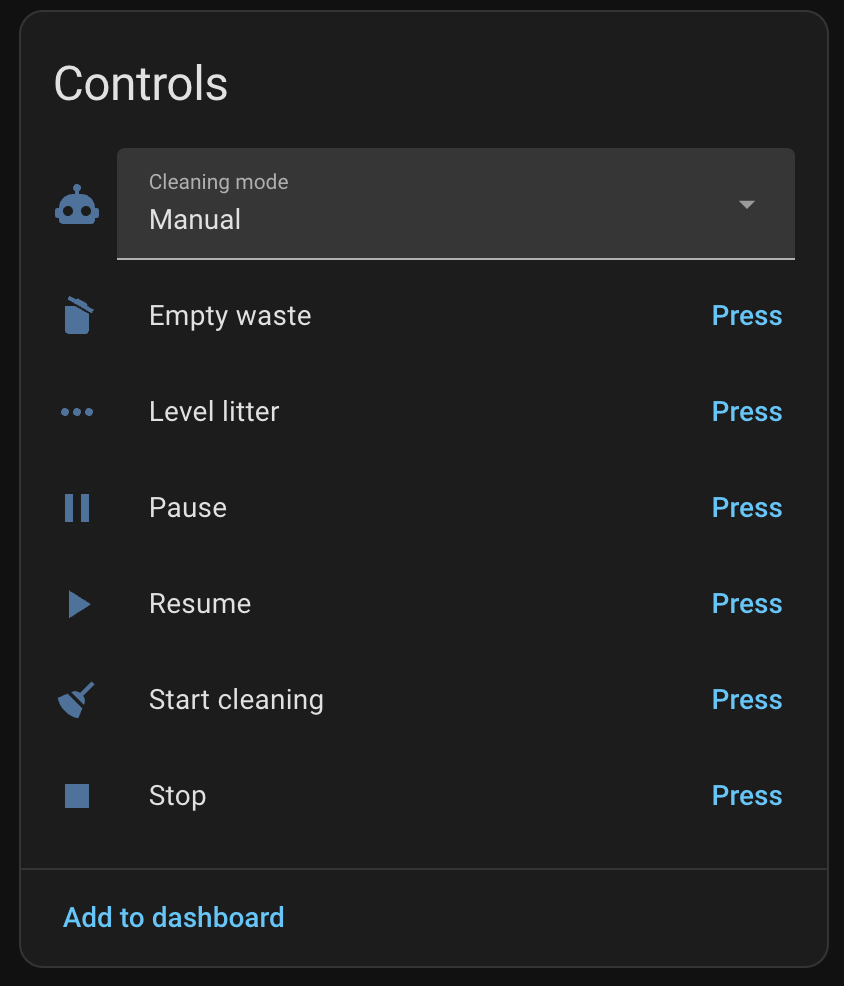
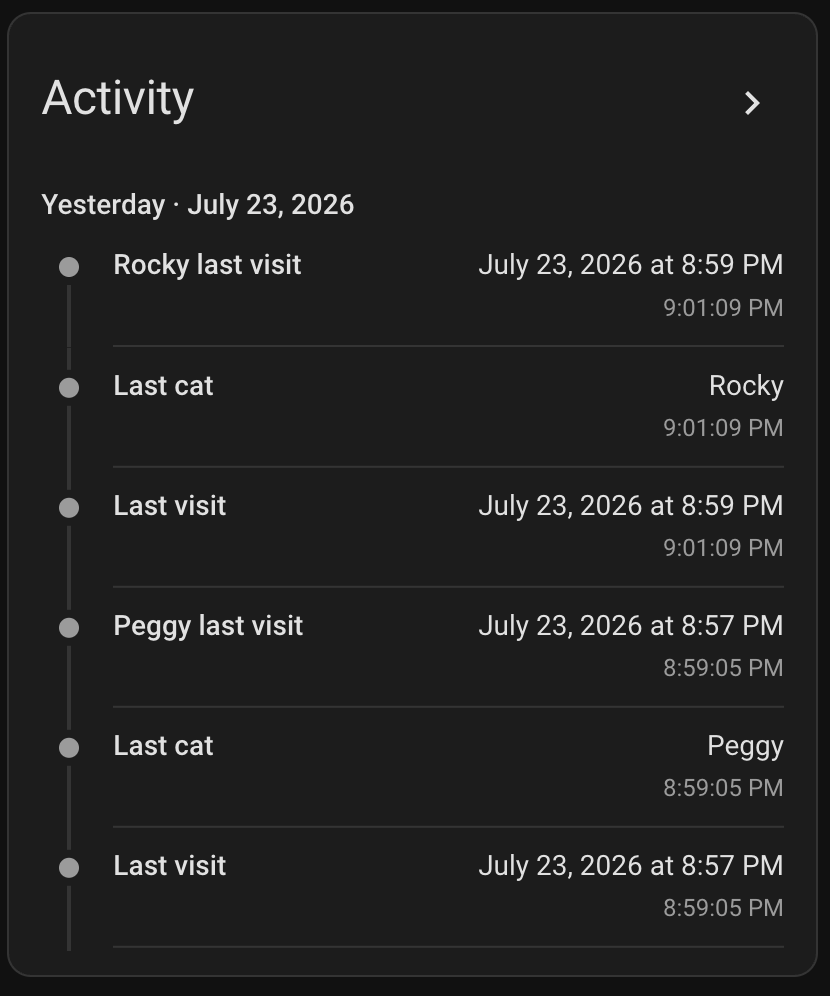
v0.3.0 — conheça os gatos. O dispositivo regista internamente as idas à caixa; esta versão descodifica esse registo de eventos em Peso do último gato, Hora da última visita, duração da visita e contagem de visitas nas últimas 24 horas. Pode dar nome aos seus gatos e definir o peso habitual de cada um nas opções da integração, e as visitas são atribuídas ao peso mais próximo — assim, as visitas do Rocky e as da Peggy aparecem separadas, em vez de num único sensor indiferenciado de «aconteceu um gato».
v0.3.1 — ícone da marca.
Um ícone de app a sério, recortado segundo as especificações e submetido ao home-assistant/brands — o repositório partilhado que fornece os pequenos logótipos que aparecem ao lado de cada integração na interface do HA e do HACS. Só vai aparecer lá quando esse PR for aceite, já que o ícone é servido pela CDN central de marcas e não vem incluído na própria integração.
v0.4.0 — controlo do nivelamento. A MeowgicPod consegue ajustar a forma como nivela a areia depois de um ciclo — ao centro, ou desviada para a esquerda ou para a direita em três intensidades diferentes, sete posições no total. As sete foram confirmadas no dispositivo real (propriedade 3.21), expostas como uma entidade select, e mudá-la dispara o mesmo ciclo de renivelamento que a app.
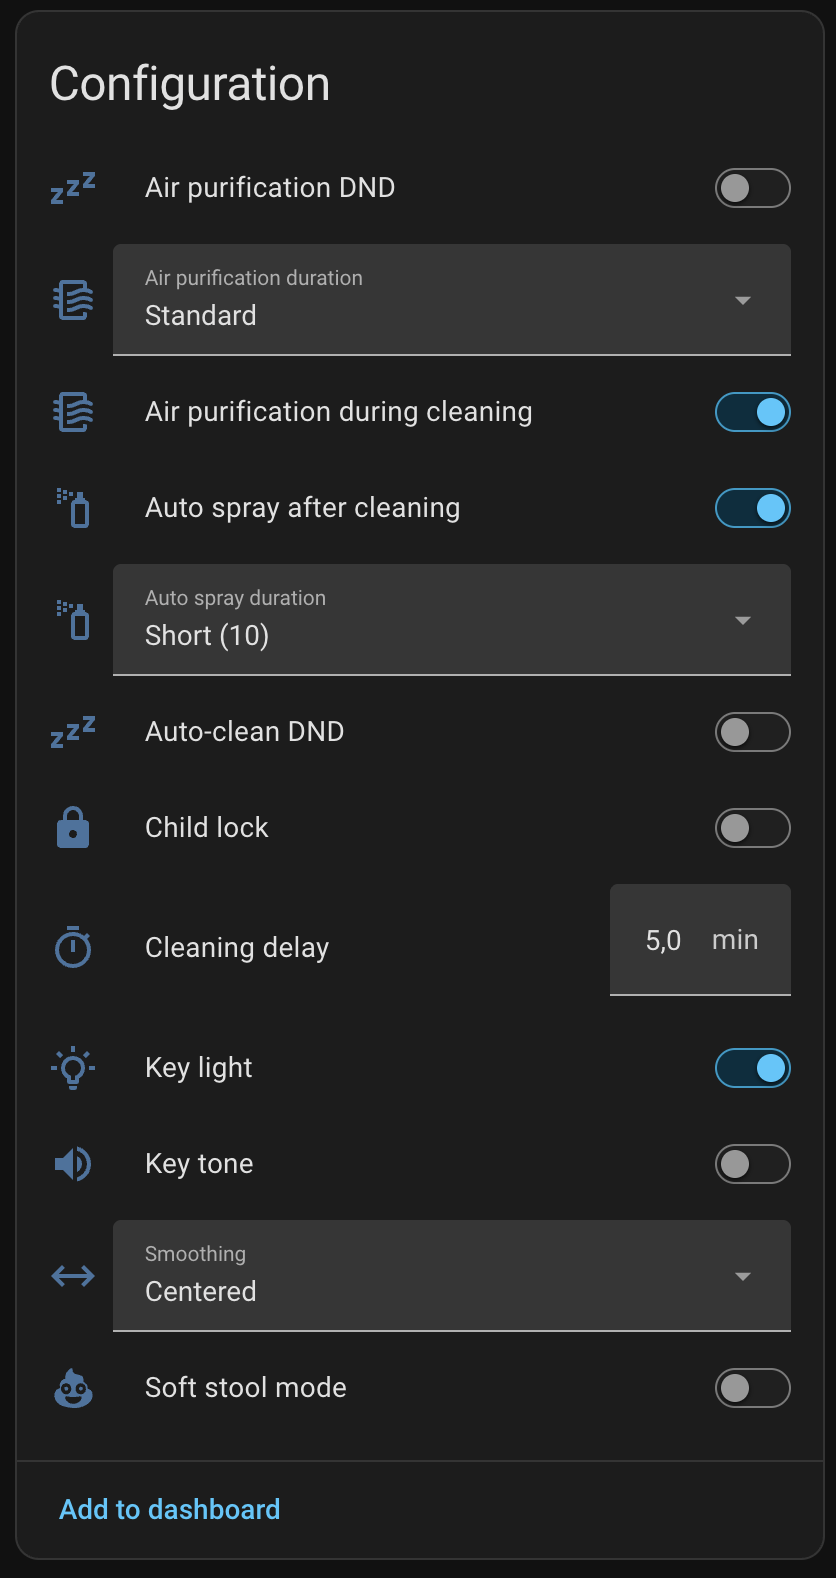
Isso também resolveu, sem alarde, uma das questões em aberto desde o primeiro dia: a 3.21 era uma das cinco propriedades por mapear no roadmap original. Agora está identificada — faltam quatro.
O que vem a seguir
Quatro versões depois, o roadmap ainda tem itens a sério:
- Consumíveis — vida restante e ações de reposição para o filtro de purificação do ar, o líquido desodorizante e o saco de resíduos. Planeado.
- Atualizações de firmware — expor a verificação de atualizações de firmware como uma entidade
updatedo Home Assistant, em vez de um sensor de versão estático. Planeado. - Unidade de peso — alternar entre kg e lb para corresponder à definição da app. Planeado.
- As últimas propriedades por mapear —
2.2,2.6,3.2e3.12continuam por identificar e só aparecem como sensores de diagnóstico em bruto. Em investigação. - Nível de areia e estado do contentor de resíduos — sensores realmente úteis que ainda não temos, bloqueados até descobrirmos onde o dispositivo os reporta.
- Atualizações push por MQTT — substituir a sondagem de 60 segundos por algo que reaja de imediato. Por enquanto, ainda só uma ideia.
Se também tem uma MOVA MeowgicPod e quer ajudar a fechar algum destes pontos, o repositório inclui uma ferramenta de sondagem só de leitura (tools/mova_probe.py, com um modo --watch que regista as alterações em tempo real enquanto usa a app) — executá-la e abrir uma issue com o resultado é-nos genuinamente útil.
Experimente
A integração instala-se através do HACS como repositório personalizado — as instruções completas, incluindo botões de um clique para o HACS e para o config flow, estão no README. Inicie sessão com a sua conta MOVAhome, escolha o dispositivo e ele começa a reportar.

Ainda é cedo — quatro versões em dois dias é um sprint, não uma meta — e é essa a ideia de ir lançando pelo caminho em vez de esperar que esteja «pronto». Sem afiliação à MOVA ou à Dreame, use por sua conta e risco, e há mais desta série a caminho à medida que o roadmap acima for avançando.
Tem um dispositivo que se recusa a entender-se com o Home Assistant? Fazemos instalações e integrações — caixas de areia incluídas, pelos vistos.